只用摄像机做周界防范,值班人员往往需要长时间查看大量画面;只用前端报警设备,报警后又可能缺少直观画面确认。对于园区外围、变电站、光伏场站、油气设施、港口和铁路沿线等开阔区域,雷视联动的意义在于把“发现目标”和“确认目标”交给不同设备完成。
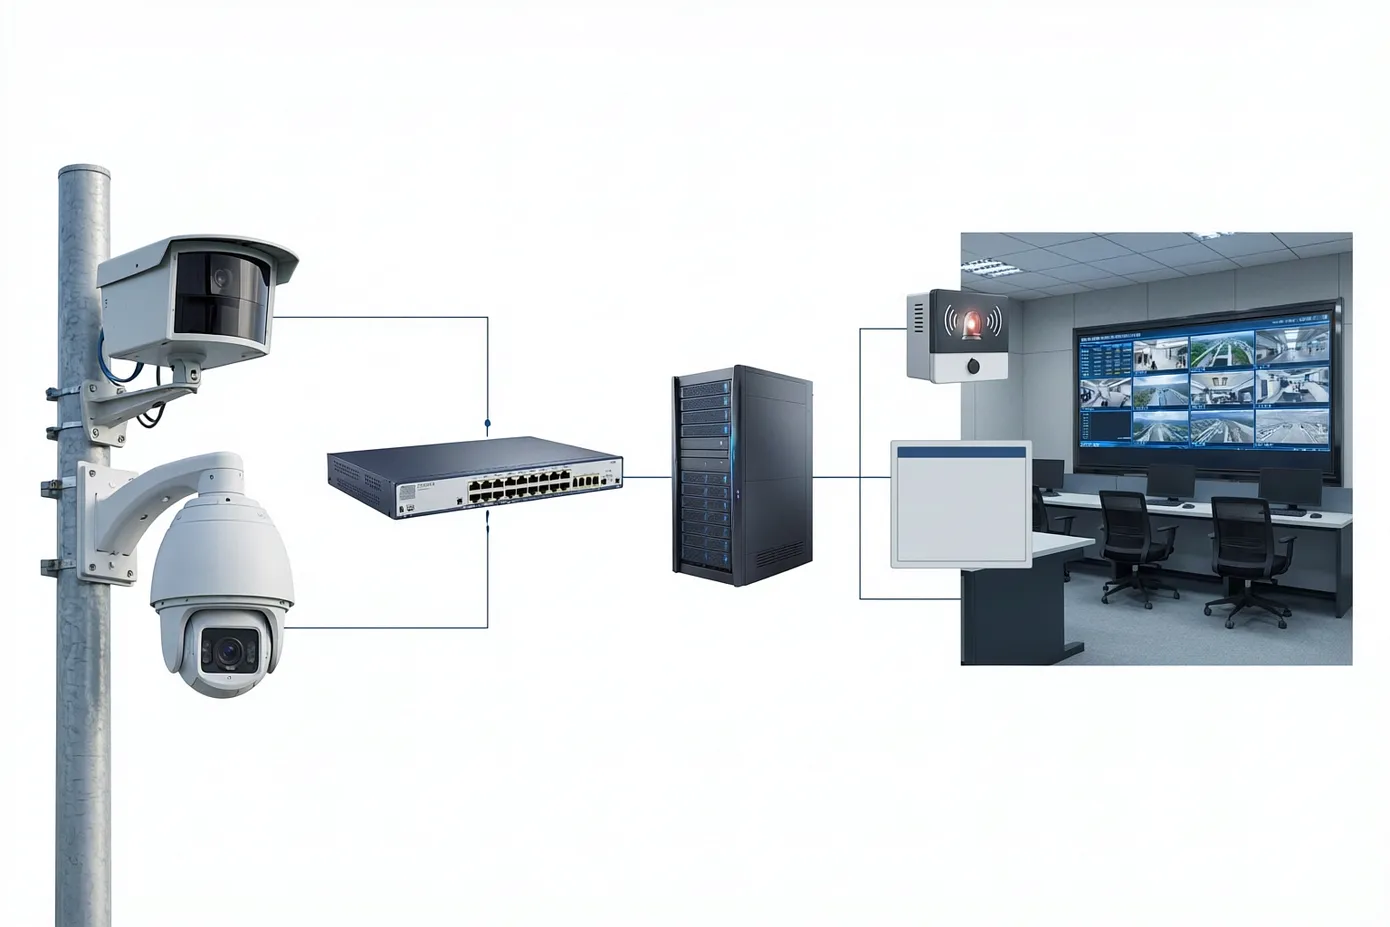
系统以前端毫米波雷达为触发基础,配合摄像机、平台、声光设备和传输网络。雷达负责在设定区域发现运动目标,平台将事件与对应视频关联,摄像机负责确认现场,声光设备用于警示或驱离,所有过程可保留为后续查询的事件记录。
1. 从发现目标到事件回溯,系统需要形成闭环
雷视联动不是把雷达和摄像机接入同一台交换机就完成。对实际使用者而言,关键是报警发生后能否快速知道位置、看清现场、采取处置并保留记录。
| 环节 | 系统动作 | 使用者应看到的结果 |
|---|---|---|
| 预警 | 目标进入预警区 | 平台提示目标所在方向或区域 |
| 告警 | 目标进入报警区或触发规则 | 事件关联到具体防区与摄像机 |
| 视频确认 | 球机转向、固定画面弹出或录像开始标记 | 能判断人、车或环境干扰 |
| 现场警示 | 触发声光、广播或其他联动设备 | 现场人员能获知警示信息 |
| 事件回溯 | 保存时间、位置、轨迹、录像和操作记录 | 后续可检索、复盘和统计 |
2. 预警区、报警区和过滤区要按现场管理规则划分
毫米波雷达的覆盖范围不能简单画成一个大扇形。实际项目中,通常应在平台上按用途划分预警区、报警区和过滤区。
预警区用于发现正在靠近重点边界的目标;报警区用于目标接近围墙、跨越边界或进入禁入区域时触发正式事件;过滤区则用于园区内部正常道路、固定作业区或长期有人车活动的位置,减少日常运行带来的无效事件。
例如,园区外围可以把围墙外较远区域作为预警区,将靠近围墙或防护线的区域设为报警区,将园区内正常通行道路设为过滤区。区域划分完成后,应使用人员步行、车辆通行和非目标干扰等场景反复测试,确认规则符合实际管理需求。
3. 雷达与球机的位置关系要在工勘阶段确定
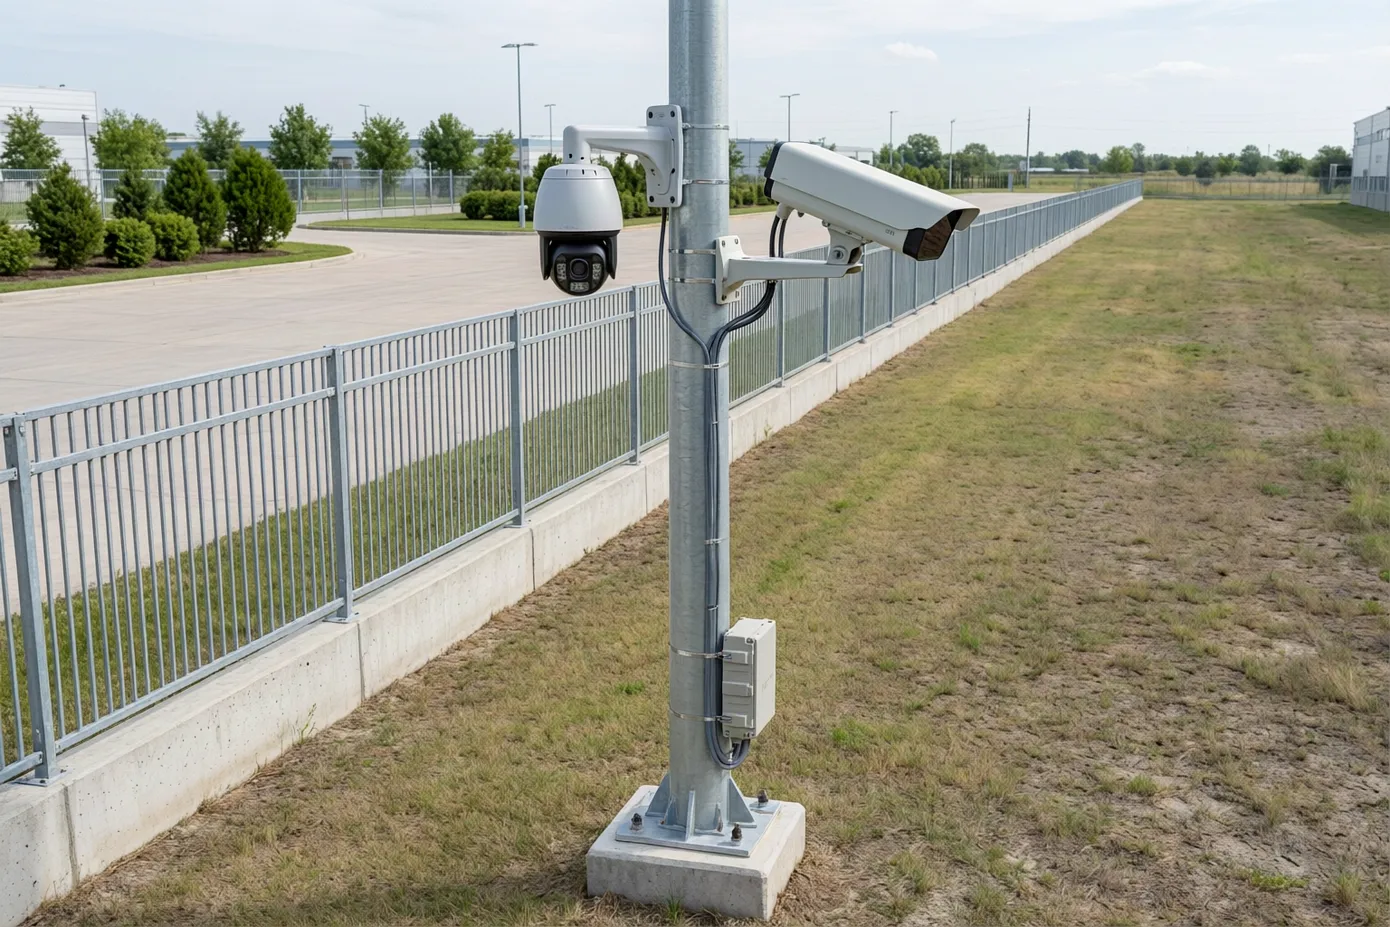
雷达可与球机同杆安装,也可异位安装。同杆安装便于建立统一坐标关系,适合围墙、出入口和小范围重点区域;异位安装可以利用现有摄像机资源,但需要在现场完成坐标标定,验证雷达发现目标后,球机能否转到正确方向并覆盖目标。
雷达安装位置应尽量选择稳定的立杆或墙体,探测主方向面向目标区域。岗亭、围墙、茂密树丛等大体积物体可能造成遮挡;大面积金属面、玻璃幕墙、密集栅栏和水面可能形成反射;晃动树木和频繁通行的人车则可能增加规则设置难度。对于这些条件,应在前期周界报警系统工勘清单中单独记录。
4. 视频联动要以“能否确认现场”为标准
雷达发现目标只是事件开始。视频联动设计时,应确认每个报警区是否有合适的摄像机覆盖,夜间画面是否能用于判断,以及球机在自动跟踪时是否可能被树木、围墙或灯杆挡住。
常见联动包括:平台弹出关联画面、球机自动转向预置位或跟踪目标、触发录像标记、点亮警示灯、播放广播提示。不同项目的联动强度应与现场管理制度相匹配,避免在人员正常活动区域直接触发高强度警示。
平台中的事件记录应至少保留报警时间、设备位置、关联视频、处置状态和必要的操作信息。这样在后续发生争议、设备故障或规则调整时,能够回看完整链路,而不是只剩一条模糊的报警提示。
5. 网络、供电与接口关系要写进设计图
每个前端点位应明确供电方式和网络路径:雷达、球机和声光设备使用 PoE、集中供电还是本地供电;接入哪台交换机;采用哪条光纤或网线回传;事件通过开关量、网络协议还是平台接口触发联动。
涉及第三方平台时,“支持对接”不能代替实际测试。应在项目实施前确认双方支持的协议、事件字段、摄像机控制方式、设备数量与授权范围,并通过联调验证报警、画面、轨迹和联动动作是否能正确对应。
6. 雷达适合与其他周界前端配合使用
雷达并不一定要替代电子围栏、红外光栅或振动光纤。围墙顶部可采用红外光栅或电子围栏形成近距报警,围墙外侧用雷达做提前预警;长距离铁网可采用振动光纤定位异常段,雷达和摄像机负责重点区域的动态核验。
这种分层防护思路的关键,不是设备数量,而是各前端之间没有重复盲区,报警后能明确由哪台摄像机确认、由哪个岗位处置。对于前端技术的选择边界,可结合周界入侵探测器怎么选一并判断。
相关文章
-

某保税区视频监控及安防系统设计概述(文本方案)
本次仙桃综合保税区扩建的视频监控及安防系统采用数字视频监控系统,采用模块化设计思路,由前端设备、传输部分、存储部分、显示部分、防雷部分、供电部分组成。 1. 安防前端系统设计 沿扩建海关周界围网设置安防防区,防区设计为设置在 50 米左右。在每个防区两端设置 1 对高清网络枪型摄像机、1 对红外报警探测器、1 个扬声器;沿巡逻道外侧设置高清智能快速球摄像机。 围网监控摄像机采用高清晰度网络型枪型摄像机,具备夜间监控能力,能够清晰监控围网区域的越界行为,并进行高清晰度录像存储。 围网红外装置、围网…
-

海康威视综合安防系统 VR 数字指挥舱(智慧园区)
VR 全景应用帮助用户在重点场所、重点区域实现基于 VR 全景地图的可视化展示,系统以虚拟现实(VR)技术为核心,提供虚实结合的方式和沉浸式的交互体验,结合前端多维感知设备和业务数据,把现实中的人、车、事、物叠加到在虚拟的场景中,通过场景漫游、标记标绘、视频投影及联动应用,用于场景数字化和前端资源可视化建设,为安保指挥部工作人员了解区域内详情信息提供直观展示手段。 VR 数字指挥舱为用户提供一个“所见即所得”的可视化控制中台,将实时视频、操作资源及安防数据进行统一的展示,帮助用户进行复杂场景的远…
-
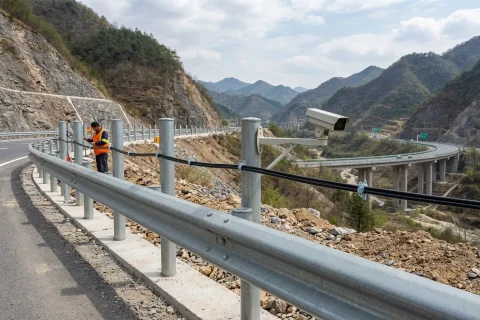
高速公路振动光缆预警系统:边坡、桥梁与紧急避险车道监测
高速公路边坡、桥梁、路基和紧急避险车道具有距离长、环境复杂、异常事件需要快速定位等特点。振动光缆预警系统通过沿线光缆感知异常振动,配合地图定位、视频联动和远程传输,为道路运维提供更及时的事件发现与核验手段。
-
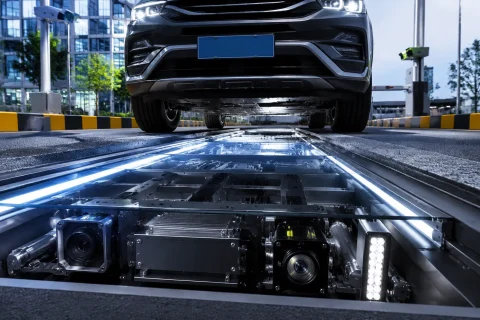
华时固定式车底扫描系统:产品介绍与技术参数
华时固定式车底扫描系统采用彩色线阵工业相机动态成像技术,可在 2 秒内完成车辆底盘全景扫描,支持 50 吨承重、IP68 防护,适应 80km/h 车速,广泛应用于机场、海关、公安检查站、监狱、军事禁区等出入口安检场景。
-

海康威视综合安防系统 AR 数字指挥舱简介
AR 实景应用以最直观方式展示园区实景。其特点为可以有效的提升园区视频监控的管理和使用效率,帮助园区管理人员快速、实时了解园区实况。该系统的核心能力为对指定区域内的所有监控点进行统一管理,通过视频快捷调度,明确园区内的监控资源和监控范围,实现园区视频监控的直观、可视化的呈现。 AR 实景指挥支持园区的 AR 立体展示,集成了 AR 大鹰眼、AR 球机、AR 云台,支持高低点视频预览,云台控制,多画面轮巡,标签同步回放,标签管理、标签分层、数据可视化展示; 2025 最新版综合安防集成系统解决方案…
-

园区视频监控系统架构(通用文案)
视频监控子系统是整个安防建设的重点,负责园区内的视频安全监控,实现视频图像的预览、回放、存储、上墙,以及云台设备的云台控制等业务,提供安全监视、设备监控、案发后查、证据提取等有效的技术手段,为快速有效的指挥决策提供可视化支撑,使管理人员能远程实时掌握园区内各重要区域发生的情况,保障监管区域内部人员及财产的安全。 1. 视频监控系统设计思路 2. 视频监控系统架构 视频监控系统主要由前端摄像机设备、视频显示设备、控制键盘、视频存储设备、相关应用软件以及其它传输、辅助类设备组成。系统具有可扩展和开放…
